
一位斯坦福学子如何将肌肉、核磁共振扫描与脑电信号转化为人类肢体动作的数字模型
你是否知晓,在数十块肌肉驱动下,人类手臂拥有超过一百个动作维度?
你是否知晓,究竟是什么驱使机械臂精准自如地动作?
若想亲手打造一台机器人,哪些学科知识最为关键?
与斯坦福大学计算机科学博士生右松孝齊(Toki Migimatsu)促膝长谈时,得知人类手臂蕴含一百多个维度的动作机制,且已被他完整建模重构,令人惊叹不已。
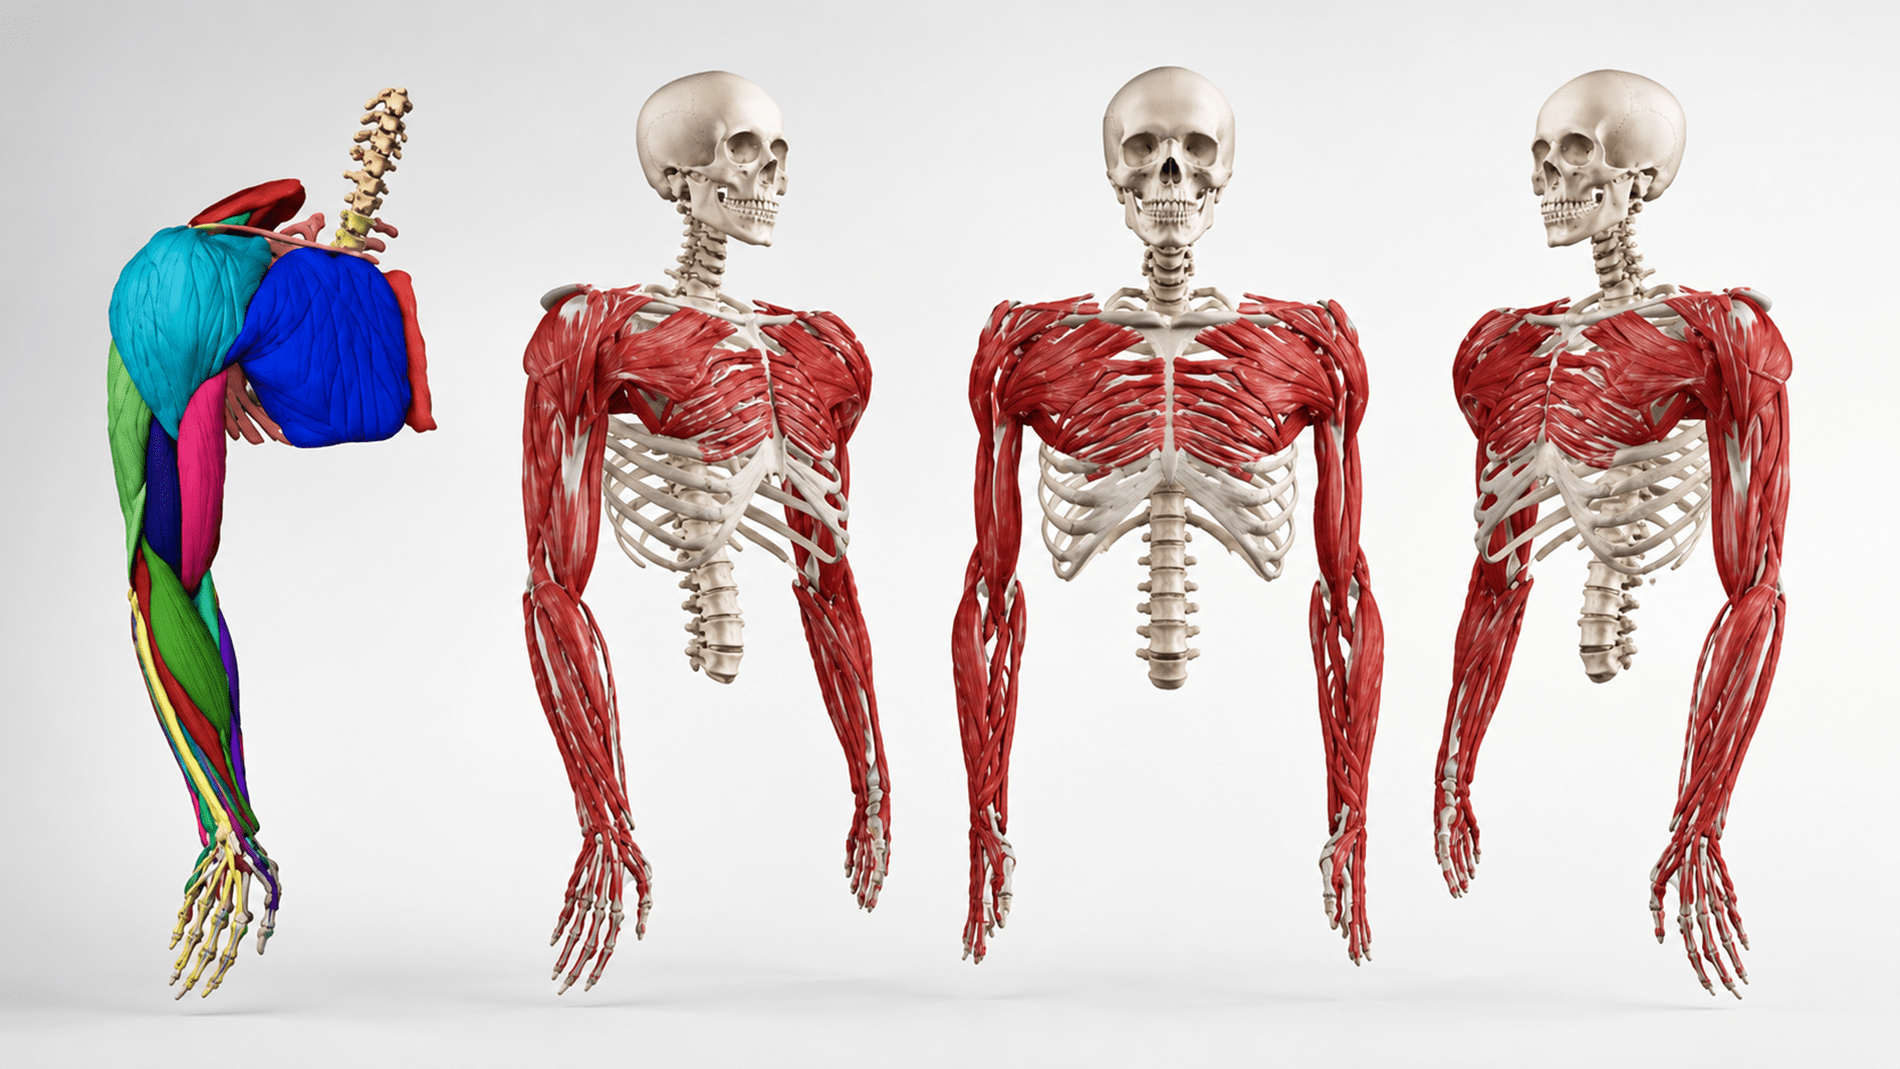
他究竟如何做到?起步阶段,他潜心探究手臂肌纤维的收缩机理。随后,他利用核磁共振成像(MRI)技术,采集手臂在各类不同姿势下的三维肌肉图像,积累逾1TB的数据资料。依托庞大数据,他构筑出手臂的计算机仿真模型,模拟手臂活动时肌纤维的收缩舒张。模型融合机器人学高效算法,得以实时预测肌肉发力。这项探索正是他在本科阶段完成的研究课题。
在另一次核磁共振实验中,他借助功能性磁共振成像(fMRI),在受试者摆动手臂时记录大脑神经信号。核心目标在于理清脑信号与肌肉发力之间的关联,即揭示大脑掌控躯体动作的运作规律。此前构建的肌肉模型在此发挥了关键作用。核磁共振设备内无法同时采集脑信号与肌电活动,研究人员便在受试者手上安装位置与受力传感器,再由模型依据采集到的位置和力量读数推算出深层肌肉发力。
理解大脑调控肌肉动作的机制,将对神经外科手术、骨肌系统修复以及物理康复治疗产生深远影响。鉴于该模型能与机器人算法无缝衔接,未来亦可直接嵌入动力外骨骼或与人协同作业的贴身陪伴机器人之中。
童年时代的右松孝齊格外痴迷乐高积木,越是庞大复杂的构造越能激起他的兴致。他也喜欢拆解各类老式电子器件探明原理,而后逐一复原。不过,他并非单纯偏向逻辑理性。从幼年起,他每日都要练琴数小时,刚步入高中便斩获钢琴演奏顶级证书。编写软件则起步较晚,直到步入斯坦福校园的大一时光才正式开启。
作为计算机科学专业的本科生,他直言最严苛的挑战在于斯坦福快节奏的高压学业。漫长的研读与课后作业常让人应接不暇。他平均每晚仅睡六小时左右;偶尔选择弹琴排遣学业压力,睡眠便只剩四小时。
制造一台机械臂究竟哪些学科最为核心?右松孝齊指出,高等数学是设计控制算法的基石,而深厚的物理学功底则是打造实体机械本体不可或缺的支撑。
2018年盛夏,右松孝齊前往日产自动驾驶事业部实习。攻读研究生阶段,他期望将精力进一步聚焦于人工智能领域。他立志开发出性能更优越的算法,助力机器人与真实物理世界顺畅交互,期盼有朝一日打造出能分担日常琐事的智能机械。“要是未来机器人能帮人们洗碗或收拾屋子,岂不美哉?”右松孝齊微笑着畅想。